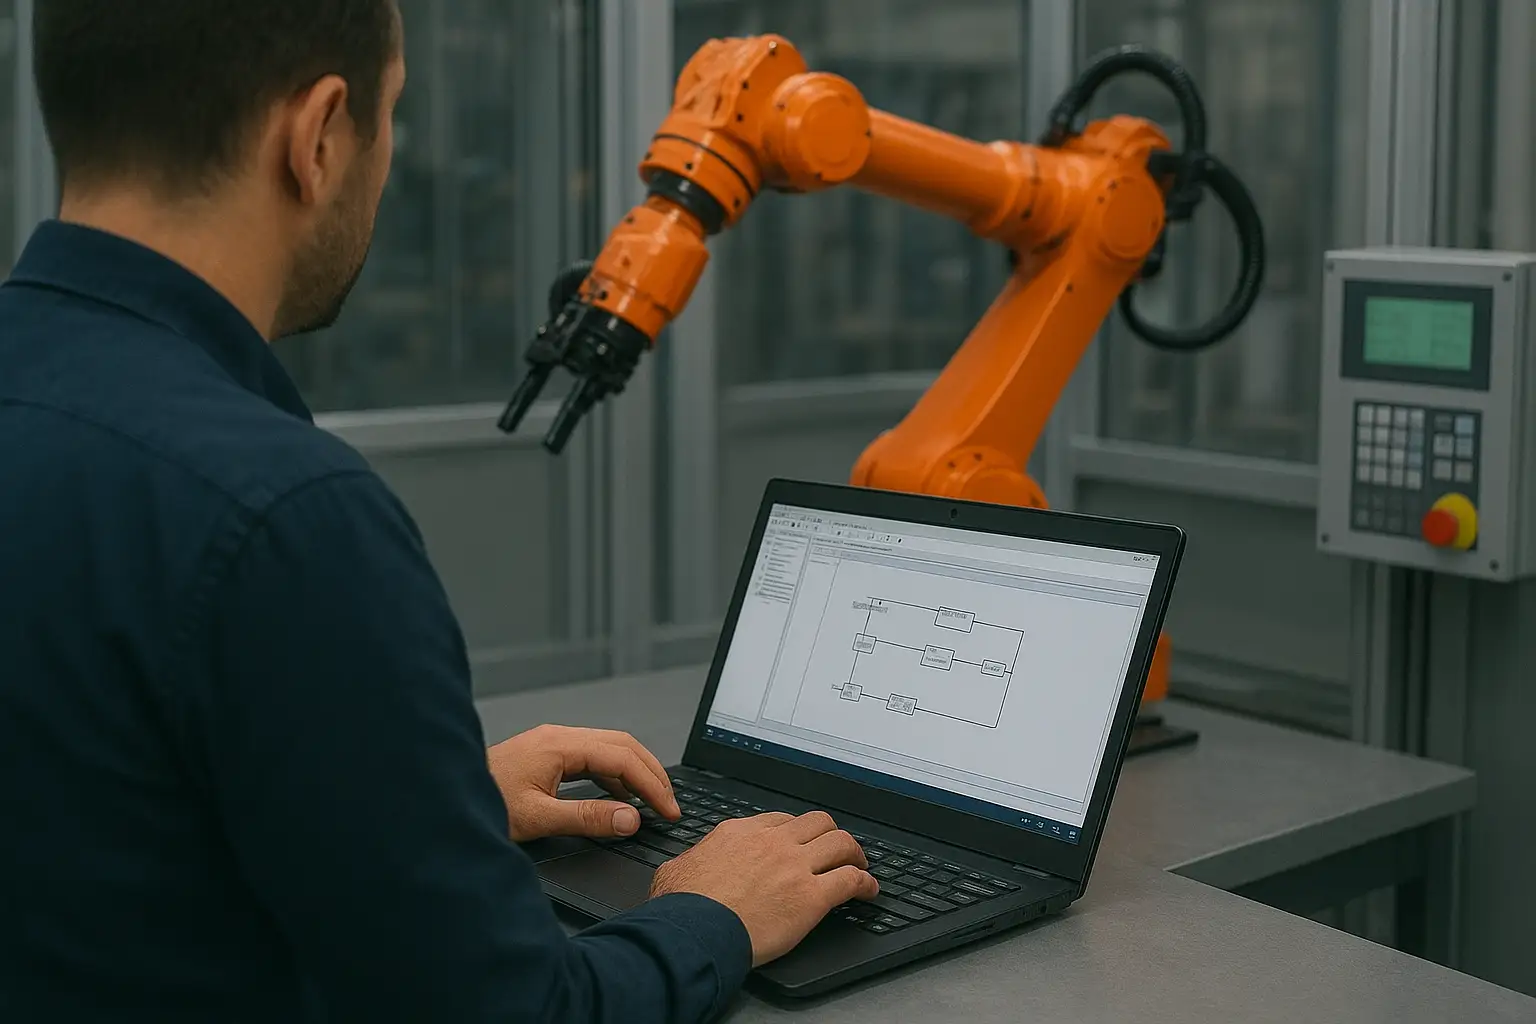
Programowanie robotów przemysłowych
Tworzę, uruchamiam i usprawniam aplikacje dla robotów przemysłowych, od prostych cykli pick&place po złożone procesy z synchronizacją ruchu, integracją z liniami produkcyjnymi i zrobotyzowanym spawaniem. Pracuję zarówno przy nowych instalacjach, jak i przy modernizacji istniejących stanowisk, na których robot nie osiąga zakładanej wydajności.
Obsługiwane marki
Programuję roboty wiodących producentów, w ich natywnych środowiskach i językach:
- KUKA: KRL, kontrolery KR C4 / KR C5
- ABB: RAPID, kontrolery IRC5 / OmniCore
- Fanuc: TP / KAREL, kontrolery R-30iB
- EPSON: SPEL+, Epson RC+
- Stäubli: VAL3, kontrolery CS8 / CS9
- Kawasaki: język AS
- Panasonic: roboty spawalnicze TAWERS
- ESTUN
Rodzaje aplikacji
- Pick&place i manipulacja: przenoszenie detali, sortowanie, pakowanie, obsługa podajników i chwytaków.
- Paletyzacja i depaletyzacja: wzory układania, obsługa wielu formatów produktu.
- Obsługa maszyn: załadunek i rozładunek obrabiarek CNC, pras, wtryskarek.
- Spawanie zrobotyzowane: MIG/MAG, praca z pozycjonerami i osiami zewnętrznymi, wyszukiwanie spoiny i śledzenie złącza.
- Procesy z synchronizacją ruchu: śledzenie przenośnika, współpraca kilku robotów, osie dodatkowe i tory jezdne.
- Systemy wizyjne: integracja kamer 2D/3D do lokalizacji i kontroli detali.
Komunikacja z PLC i integracja
Robot to tylko część stanowiska, dlatego dbam o jego poprawną współpracę z resztą automatyki. Konfiguruję wymianę sygnałów z PLC (PROFINET, EtherNet/IP, PROFIsafe, EtherCat), przygotowuję czytelny interfejs danych, obsługę trybów pracy, kodów błędów i procedur powrotu do pozycji bazowej, tak aby operator mógł bezpiecznie wznowić pracę po zatrzymaniu.
Optymalizacja istniejących aplikacji
Jeśli Twoje stanowisko już działa, ale za wolno lub niestabilnie, analizuję program i proponuję usprawnienia:
- skrócenie czasu cyklu przez optymalizację trajektorii, prędkości i punktów przejściowych,
- eliminację zbędnych zatrzymań i oczekiwań na sygnały,
- poprawę powtarzalności i jakości (np. spoin),
- uporządkowanie kodu, aby łatwiej go było utrzymywać i rozbudowywać.
Jak pracuję
Od analizy procesu i ewentualnej symulacji offline, przez programowanie i uruchomienie na obiekcie, aż po testy, szkolenie operatorów i utrzymania ruchu oraz dokumentację programu. Po uruchomieniu zapewniam wsparcie przy dalszych zmianach.
Masz stanowisko do zrobotyzowania albo robota, który mógłby pracować szybciej? Napisz, a omówimy szczegóły.